İnsansı robot teknolojileri yalnızca mekanik bir mühendislik başarısı değil, aynı zamanda son derece karmaşık güç yönetimi sistemlerinin bir bütünüdür. İnsan hareketlerinin taklit edilebilmesi için bu robotların yüksek serbestlik derecesine (DOF) ve milisaniyeler içinde tepki verme kabiliyetine sahip olması gerekir.
Geleceğin İnsansı Robotları
İnsansı robotlar, fabrikalardaki endüstriyel robotlardan farklı olarak insanlarla aynı ortamı paylaşmak ve insan hareketlerini yüksek doğrulukla taklit etmek üzere tasarlanır. Bu durum, mühendislik açısından kendine özgü güç tasarımı zorluklarını da beraberinde getirir.
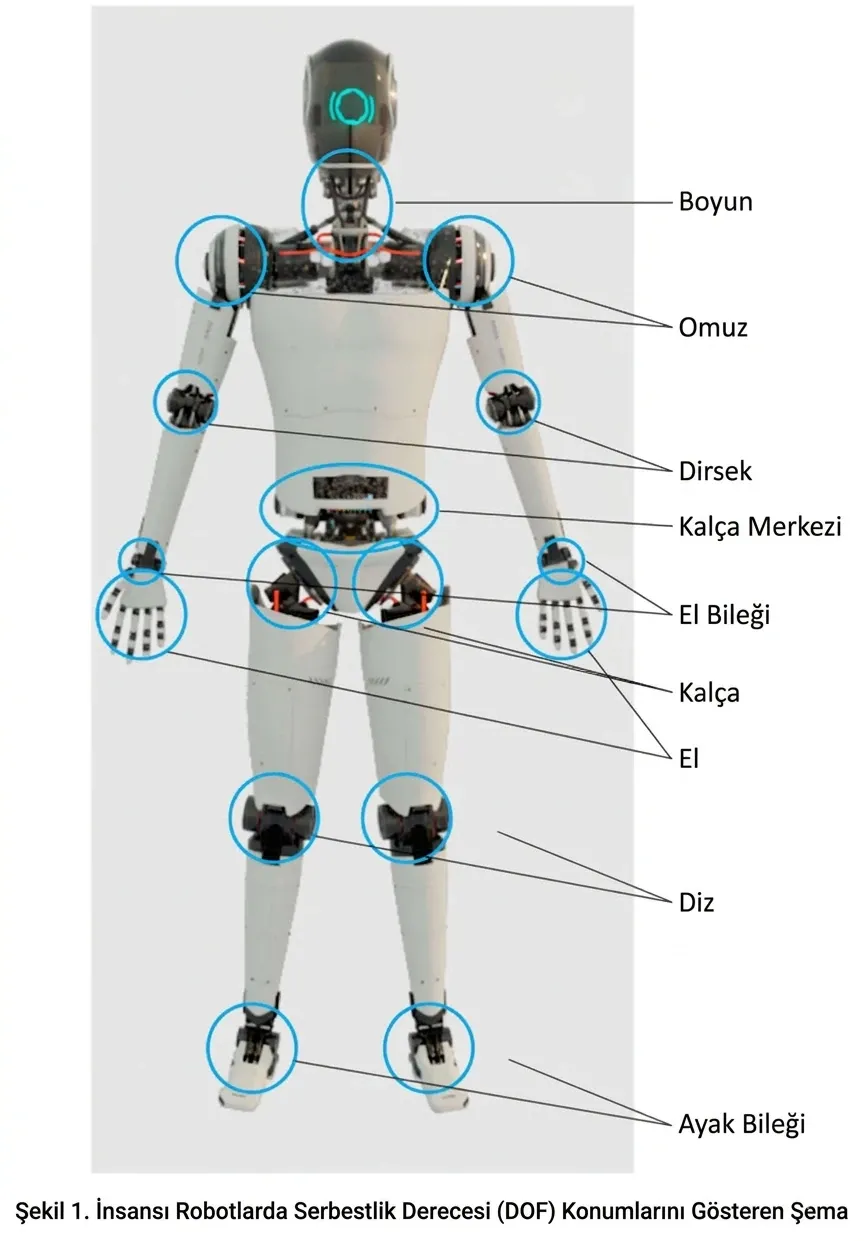
Şekil 1’de gösterilen serbestlik derecelerinin güç gereksinimleri, motorun hareket ettirmesi gereken yüke bağlı olarak farklılık gösterir. Bu değerler genellikle 10 W ile 4 kW arasında değişir; sürücülerin büyük çoğunluğu ise 10 W ile 1,5 kW aralığında yer alır.
Bu kategoriler, bileşen seçiminde dikkate alınması gereken farklı motor boyutu ve termal performans gereksinimlerine sahiptir. Motor tipi de güç seviyesi ve verimlilik gereksinimlerine göre değerlendirilmesi gereken bir diğer etkendir. Örneğin kalıcı mıknatıslı senkron motorlarla (PMSM) tasarım yapılırken trapezoidal veya sinüzoidal kontrol topolojileri arasında seçim yapılabilir. Sargı yapısı ve kontrol algoritmasının motorun ne kadar hassas kontrol edilebileceğini doğrudan etkilemesi nedeniyle genellikle sinüzoidal kontrol tercih edilir.
İnsansı robot bataryaları genellikle 60 V’un altındaki SELV gerilim aralığında çalışacak şekilde üretilir. Bu durum, bileşenlerin 60 V’a kadar çalışabilmesini gerektirir; FET’ler ve kapı sürücüleri için ise sistemdeki olası gürültünün etkilerini azaltmak amacıyla 100 V’a kadar dayanım tercih edilir.
Sürücünün tork dalgalanmasını azaltmak için daha yüksek anahtarlama frekanslarının kullanılması, hareket kontrolcüsüne daha hassas tork kontrolü sağlar ve sürücü performansını artırır. Bunun için yüksek performanslı MOSFET’lerin veya GaN FET’lerin daha yüksek anahtarlama frekanslarında çalıştırılması gerekir; bu da motor verimliliğine olumlu yansır. GaN FET’ler, düşük FET kapasitansı ve gövde diyotu bulunmaması nedeniyle daha düşük anahtarlama enerjisine sahiptir. Bu özellik, yüksek anahtarlama frekanslarında daha düşük anahtarlama kaybı avantajı sağlar. Gelişmiş kontrol algoritmaları da motor FET’lerinin anahtarlama gereksinimlerini ve kayıplarını azaltmaya katkıda bulunur.
Yüksek Yoğunluklu Enerji Kaynakları: Batarya Teknolojileri ve Güç Yoğunluğu
İnsansı robotların tasarımı doğası gereği ciddi ağırlık ve hacim kısıtları içerir. Bir yandan robotun çevik hareketler yapması, sıçraması veya ağır yükler kaldırması beklenirken, diğer yandan bu enerjiyi sağlayacak kaynağın robotun dar iskelet yapısına sığması gerekir. Bu noktada enerji yoğunluğu (Wh/kg) ile güç yoğunluğu (W/kg) arasındaki hassas denge belirleyici hâle gelir.
- Lityum-iyon ve lityum-polimer (Li-Po) dinamikleri: Günümüzde standart hâline gelen bu hücreler, özellikle anlık yüksek akım çekimlerinde (peak discharge) kritik rol oynar. İnsansı robotların eklem motorlarındaki (aktüatörler) ani tork taleplerinin karşılanması için yüksek deşarj katsayısına (C-rating) sahip Li-Po hücreler tercih edilir.
- Katı hâl (solid-state) teknolojisine geçiş: Geleceğin endüstri standardı olarak görülen katı hâl bataryalar, sıvı elektrolit barındırmadıkları için mekanik darbelere karşı çok daha dayanıklıdır. Bu özellik hem delinme veya aşırı ısınma durumunda alev alma riskini en aza indirir hem de aynı hacme daha fazla enerji sığdırılmasına olanak tanır.
- ESR (eşdeğer seri direnç) yönetimi: Bataryanın iç direnci (ESR), yüksek akım çekildiğinde gerilim düşümüne (voltage sag) ve ısı biçiminde enerji kaybına neden olur. Fırçasız DC (BLDC) motor sürücülerinin anlık ve agresif yüklenmelerinde ana sistemin kapanmaması (brownout) için çok düşük ESR’li hücrelerin paralel bağlanarak akım kapasitesinin artırılması hayati bir donanım stratejisidir.
Güç Dağıtım Mimarisi: Gerilim Regülasyonu ve Verimlilik Stratejileri
Bataryadan alınan ham enerjinin robotun “sinir ağına” (hassas sensörler, ana işlemciler) ve “kaslarına” (aktüatörler, motor sürücüler) kayıpsız ve gürültüsüz biçimde iletilmesi gerekir. Etkili bir güç dağıtım ağı (Power Distribution Network — PDN) hem güç kayıplarını en aza indirir hem de sistem kararlılığını sağlar.
- Yüksek bara gerilimiyle kayıp optimizasyonu: İnsansı robotlarda kablo demetleri ciddi bir mekanik ağırlık oluşturur. Joule ısınması (I²R kayıpları) prensibi gereği iletkenlerdeki ısı kayıplarını düşürmenin en etkili yolu akımın azaltılmasıdır. Bu nedenle ana bara gerilimi yüksek tutulur (genellikle 48 V, 60 V veya üzeri). Bu mimari, güç kartlarındaki bakır yolların daha ince tasarlanmasına ve kablo kesitlerinin küçültülmesine olanak tanıyarak mekanik sisteme önemli bir hafiflik kazandırır.
- Çok fazlı senkron buck dönüştürücüler: Ana baradaki yüksek gerilimin, denge ve yürüyüş algoritmalarını çalıştıran işlemciler için 5 V, 3,3 V veya 1,8 V gibi seviyelere düşürülmesi gerekir. Yüksek anahtarlama frekanslarında çalışan çok fazlı DC-DC dönüştürücüler, termal yükü PCB üzerine eşit şekilde dağıtırken çıkış dalgalanmasını (ripple) en aza indirir.
- EMI/EMC ve izolasyon disiplini: Motor sürücülerinin ürettiği yüksek frekanslı anahtarlama gürültüsünün IMU (ataletsel ölçüm ünitesi) gibi hassas sensör hatlarına veya haberleşme baralarına sızması engellenmelidir. Güç ve sinyal katmanlarının PCB üzerinde titizlikle ayrıştırılması, optokuplör veya galvanik izolasyon tekniklerinin kullanılması ve bypass kondansatörlerinin stratejik yerleşimi, güvenilir bir güç mimarisinin temel taşlarıdır.
Aktüatör Sürücü Sistemleri: Hassas Hareket Kontrolü için Güç Elektroniği
İnsansı robotların akıcı, dengeli ve insana benzer hareketler yapabilmesi, eklemlere yerleştirilen yüksek performanslı fırçasız DC (BLDC) motorlara ve bu motorları yöneten sürücü devrelerine bağlıdır. Bu noktada güç kartı tasarımı, kelimenin tam anlamıyla sistemin kas koordinasyonunu belirler.
- Yeni nesil yarı iletkenler (GaN ve SiC): Klasik silisyum tabanlı MOSFET’ler yerine galyum nitrür (GaN) veya silisyum karbür (SiC) anahtarlama elemanlarının kullanılması sürücülerin boyutunu belirgin şekilde küçültür. Çok düşük iletim direncine (RDS(on)) sahip bu bileşenler, yüksek frekanslı PWM sinyallerinde bile anahtarlama kayıplarını en düşük seviyede tutar.
- FOC (alan yönlendirmeli kontrol) ve sürücü uyumu: Motorun tork, hız ve konumunun hassas kontrolü için FOC algoritmaları kullanılır. Bu algoritmaların başarısı, güç katındaki akım ölçüm sensörlerinin (şönt veya manyetik) en düşük gecikme ve gürültüyle çalışmasına bağlıdır. Kapı sürücülerinin (gate driver) tasarımı, parazitik endüktanslardan arındırılmış hatlar gerektirir; aksi hâlde sinyaldeki çınlamalar (ringing) sistemde mikrosaniyelik asimetrilere yol açar.
- Zorlu koşul standartları: Robotun sarsıntı, ani yüklenme ve titreşim altında çalışacağı düşünüldüğünde, sürücü kartlarının tasarımında ticari kullanımın ötesine geçilerek havacılık veya askeri standartlardaki (MIL-SPEC) gibi yüksek güvenilirlikli tasarım disiplinlerinin uygulanması gerekir.
Termal Yönetim ve Isı Dağıtımı: Güç Katlarında Kararlılık
Güç elektroniğinin temel kuralı açıktır: güç varsa, ısı da vardır. İnsansı robotlarda en büyük mühendislik zorluklarından biri, dar eklem boşluklarına yerleştirilmiş yüksek güçlü motor sürücülerinin (1000 W ve üzeri) soğutulmasıdır. Aşırı ısınma, yarı iletkenin karakteristiğini bozarak termal kaçağa (thermal runaway) ya da sistemin kendini korumaya alarak robotun aniden devre dışı kalmasına neden olabilir.
- PCB üzerinde termal stratejiler: Isının kaynağından uzaklaştırılması PCB tasarım aşamasında başlar. Çok katmanlı kartlarda MOSFET’lerin hemen altına yerleştirilen yoğun termal via’lar ve geniş iç bakır alanlar (copper pour) ısıyı homojen biçimde dağıtır.
- Metal çekirdekli kartlar ve şasi soğutması: Kritik güç katlarında geleneksel FR-4 malzemesi yerine ısı iletkenliği çok daha yüksek olan metal çekirdekli PCB’ler (MCPCB) tercih edilebilir. Daha yaygın ve etkili bir yöntem ise güç elemanlarının yüksek performanslı termal arayüz malzemeleri (TIM) aracılığıyla doğrudan robotun alüminyum veya titanyum iskeletine bağlanmasıdır. Böylece robotun şasisi bütünüyle büyük bir soğutucu işlevi görür.
Rejeneratif Frenleme ve Akıllı Enerji Geri Kazanım Sistemleri
İnsan yürüyüşü veya koşusu sürekli bir enerji harcama süreci değildir; yokuş aşağı inilirken veya adımlar yavaşlatılırken kaslar eksantrik kasılmalarla frenleme yapar. İnsansı robotlarda da yerçekimine veya eylemsizliğe karşı yapılan bu “negatif iş”, enerji verimliliği açısından önemli bir fırsattır.
- Motorun jeneratöre dönüşümü: Bir eklem aniden durdurulduğunda veya robot aşağı doğru adım attığında, BLDC motorlar tersine çalışarak birer jeneratör gibi zıt elektromotor kuvvet (back-EMF) üretir. Akıllı güç sistemleri bu enerjiyi ısıya dönüştürüp harcamak yerine, çift yönlü (bidirectional) güç dönüştürücüler aracılığıyla yakalayarak ana baraya geri aktarır.
- Bara geriliminin yönetimi: Rejeneratif enerjinin geri kazanılması önemli bir kazanımdır; ancak ciddi bir risk de taşır. Batarya o an tam doluysa veya anlık yüksek şarj akımını kabul edemeyecek durumdaysa bara gerilimi tehlikeli seviyelere yükselir. Bu durumun önlenmesi için mimaride aktif frenleme dirençleri (dump resistor) veya gerilim sıçramalarını sönümleyecek yüksek değerli kondansatör bankaları mutlaka yer almalıdır. Güç katı, saniyenin onda biri gibi bir sürede enerjinin bataryaya mı gönderileceğine yoksa dirençler üzerinde ısıya mı dönüştürüleceğine karar verebilecek bir kontrol yapısına sahip olmalıdır.